2026年8月,马溶霞、周钸凡、许明明、吴云飞、史航、杨雨生、郭笑涵、解杨敏合作完成的论文《Curvature-Coupled Adaptive Vector-Field Integral Line-of-Sight Guidance for Unmanned Surface Vehicle Path Following》发表于国际期刊 Journal of Marine Science and Engineering。
论文针对无人艇在曲率变化路径跟踪中存在的跟踪滞后、超调和横向误差等问题,提出了一种曲率耦合自适应矢量场积分视线制导方法(AVFILOS)。该方法根据路径曲率和横向误差自适应调节前瞻距离与场源半径,并结合模糊自适应PID控制,实现无人艇航向与速度的稳定跟踪。仿真结果表明,该方法能够有效提高复杂曲线路径下的跟踪精度,减小横向跟踪误差和超调,为无人艇在复杂航道中的高精度路径跟随提供了新的解决方案。
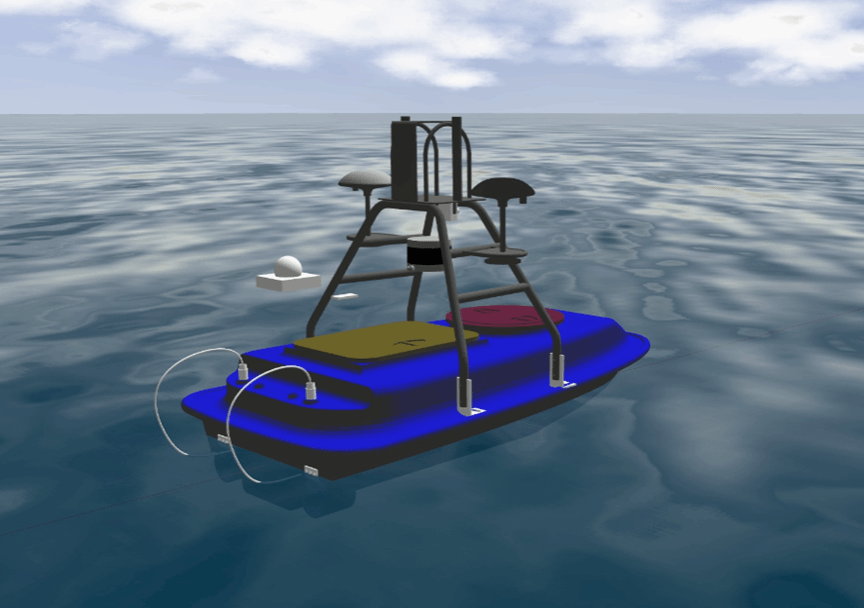
图:无人艇仿真模型
撰稿:马溶霞