金秋九月,丹桂飘香。新的学期如约而至,上海大学机器人感知与操控研究组也迎来了一批朝气蓬勃的新成员。
从不同的城市、不同的校园出发,因为对机器人、人工智能与智能感知技术的共同热爱,大家在这里相遇。新的身份、新的环境,也意味着一段全新的科研旅程正式开启。
今年加入研究组的新同学有:
一张张青春洋溢的面孔,带着对研究生生活的期待,也带着对未知领域的好奇。从山川湖海到校园街景,从旅途留影到实验室中的身影,照片记录的是过去的精彩,而来到上海大学之后,一段属于科研与成长的新故事,也即将从这里写起。
机器人感知与操控,是一个充满挑战与想象力的研究方向。如何让机器人更准确地“看见”世界、理解环境,如何让机器拥有更加灵活、智能和可靠的操作能力,需要计算机视觉、人工智能、机器人学、控制科学等多个领域的交叉融合。
未来的日子里,大家或许会与代码为伴,在一次次调试中寻找问题的答案;也会在实验室里反复验证算法,在论文与文献中探索前沿;可能会因为一个实验结果欣喜,也可能会因为一个难以复现的问题不断尝试。
科研的魅力,也正在于此。
每一次实验、每一次讨论、每一次看似微小的改进,都可能成为成长道路上的重要一步。从第一次参加组会,到第一次独立完成实验;从阅读第一篇领域论文,到逐渐形成自己的研究思路;从面对问题时的困惑,到最终找到解决方案——这些经历都将成为研究生阶段珍贵的记忆。
新的旅程中,希望大家始终保持好奇心和求知欲。
敢于提出问题,也勇于挑战问题;
既仰望机器人技术发展的星空,也脚踏实地做好每一次实验;
在探索未知的过程中积累知识,在团队合作中共同成长。
科研从来不是一个人的独行。一个优秀的研究团队,不仅需要严谨的学术态度,也离不开彼此之间的交流、协作和支持。希望新同学能够尽快融入研究组,在与老师和同学们的讨论中碰撞出新的想法,在一次次合作中找到属于自己的研究方向。
新的起点,孕育新的可能。
也许几年之后,当大家再次回望刚刚加入研究组的这个秋天,会发现今天的一次相遇、一次组会、一个最初的科研想法,已经悄然成为未来道路的重要起点。
愿大家在上海大学机器人感知与操控研究组:
以热爱为帆,以探索为桨;
在代码中寻找答案,在实验中验证想法;
在机器人与人工智能的世界里不断探索,在科研道路上遇见更好的自己。
再次欢迎各位新同学加入上海大学机器人感知与操控研究组!
山海有路,未来可期。
愿我们并肩前行,共同开启新的科研篇章。
撰稿:黄国建
2026年8月,马溶霞、周钸凡、许明明、吴云飞、史航、杨雨生、郭笑涵、解杨敏合作完成的论文《Curvature-Coupled Adaptive Vector-Field Integral Line-of-Sight Guidance for Unmanned Surface Vehicle Path Following》发表于国际期刊 Journal of Marine Science and Engineering。
论文针对无人艇在曲率变化路径跟踪中存在的跟踪滞后、超调和横向误差等问题,提出了一种曲率耦合自适应矢量场积分视线制导方法(AVFILOS)。该方法根据路径曲率和横向误差自适应调节前瞻距离与场源半径,并结合模糊自适应PID控制,实现无人艇航向与速度的稳定跟踪。仿真结果表明,该方法能够有效提高复杂曲线路径下的跟踪精度,减小横向跟踪误差和超调,为无人艇在复杂航道中的高精度路径跟随提供了新的解决方案。
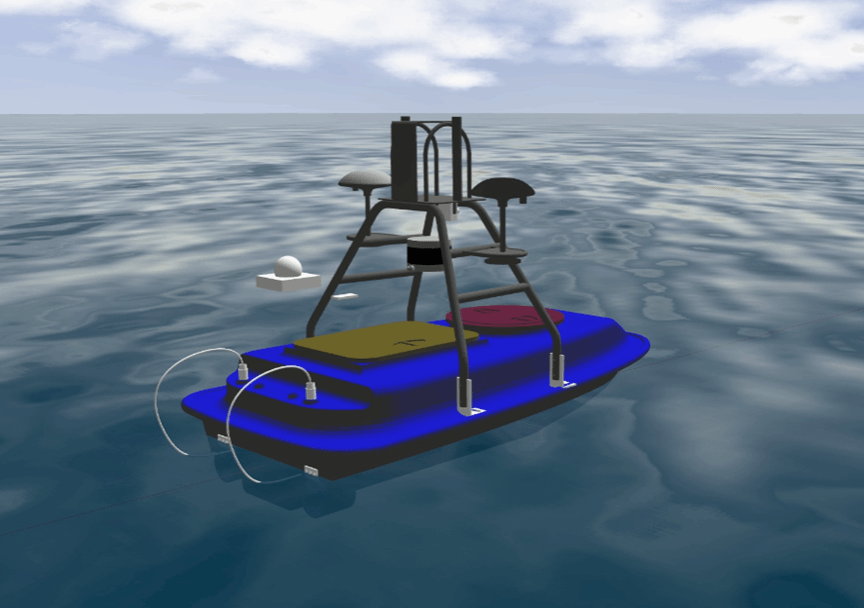
图:无人艇仿真模型
撰稿:马溶霞
2026年6月24-26日,由GSMA主办的MWC 上海(世界移动通信大会上海展)将以 “众智启新” 为主题,在上海新国际博览中心盛大启幕。作为本届展会聚焦空天地一体化、卫星互联网与全空间无人体系的核心重磅论坛,2026 卫星互联网产业生态大会 —— 浦东先锋会将于6月25日上午10:00,在 MWC上海会场N2馆浦东展区(N2B150)正式启幕,汇聚政企学研用全产业链顶尖力量,共探卫星互联网产业高质量发展新路径。
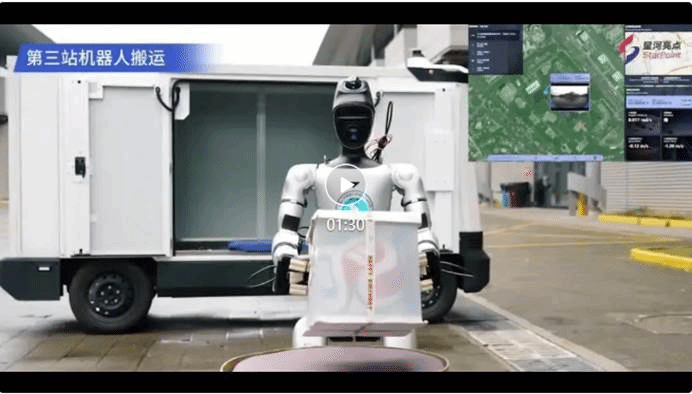
研究组指导本科生团队周千程、周钸凡、郑涵天、张思成、史克涵、陈瀚锐、王海博、况子昱、徐启翔、马溶霞、张梓翰、王亦菲、郭笑涵、余凌浩、鄢亦忻,参赛项目“WaterClaw:面向基层小微河道治理的 AI 自主巡检系统”荣获“挑战杯”市赛二等奖。
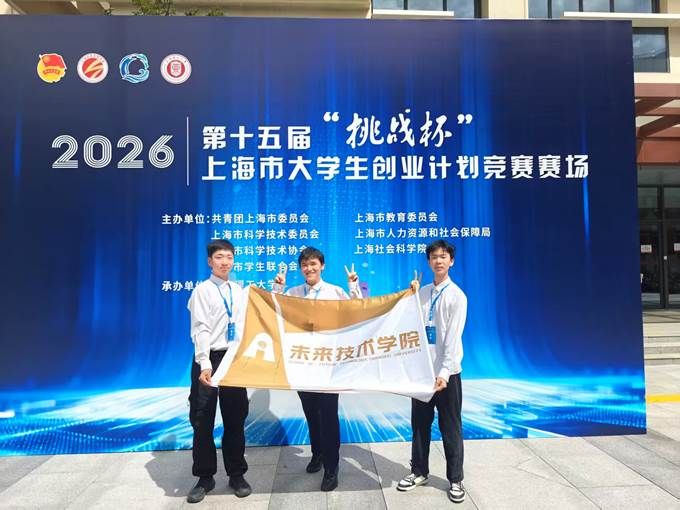
项目答辩代表合影(左起:郑涵天、周千程、周钸凡)
2026年5月19日,上海大学特种人形机器人研究院正式推出新一代侦查突破特种人形机器人。该机器人融合具身智能技术体系实现自主长序作业,面向高危环境下的侦察、摸排与应急处置任务,推动特种作业由“人工进入”向“机器人先行”转变。
在现场演示中,机器人实现了全流程无人干预作业,依托激光雷达完成精准到位,定位误差≤6cm;依托视觉感知完成目标识别与操作,误差≤0.5cm。其连续完成跨楼层侦察、电梯交互、开门处置等任务,展现出在楼宇、房间等复杂室内环境中的自主适应能力。
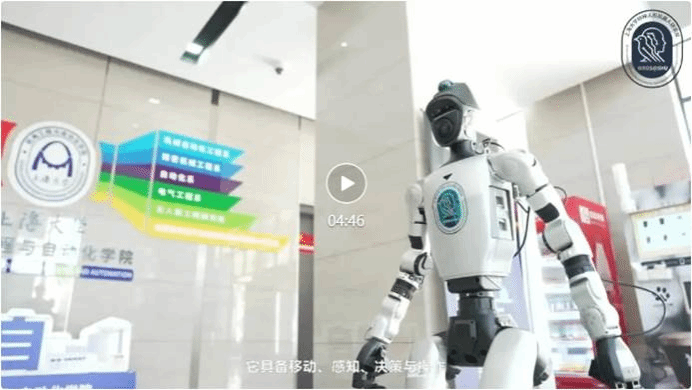
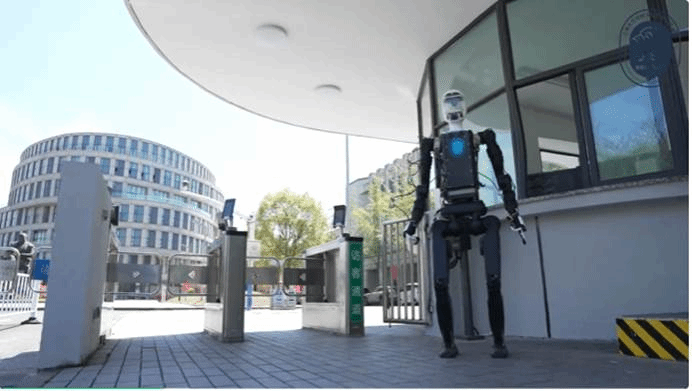
2026年5月6日,上海大学特种人形机器人研究院正式推出新一代站岗巡逻特种人形机器人,该机器人配备自研头部感知系统和门岗“大脑”。它具备广视角自主人脸识别、交通态势感知、门岗状态自主切换、拟人化交互引导等功能,能够有效解决校园门岗通行效率与安全核验的矛盾,并具备人员进出信息备案能力。未来研究院将向园区巡视安防领域进行能力拓展。
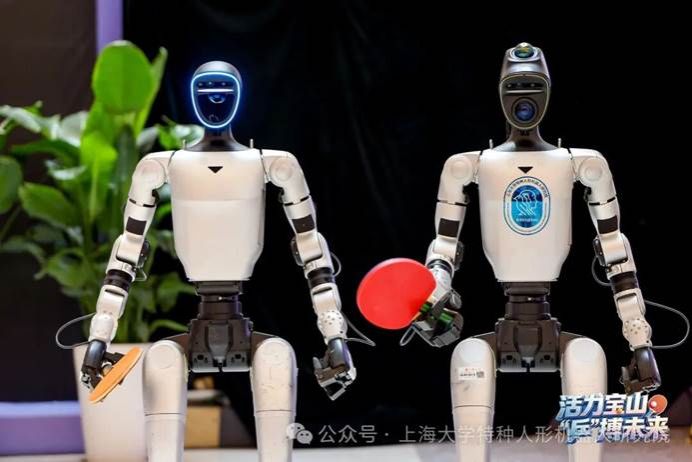
4月18日,研究组成员携特种人形机器人在“一道乒 乓乓响”2026上海乒乓球嘉年华“活力宝山 ‘乒’搏未来”宝山区选拔赛上精彩亮相,以科技之力为赛事增添别样风采。
中国国际大学生创新大赛(2025)中智行先锋队项目“河网·智巡:基于无人艇的城市河道环境监测系统”荣获上海赛区铜奖。项目围绕城市河道环境监测中的覆盖不足、响应滞后和数据分散等问题,持续推进无人艇平台、智能感知与岸基软件的协同研发。
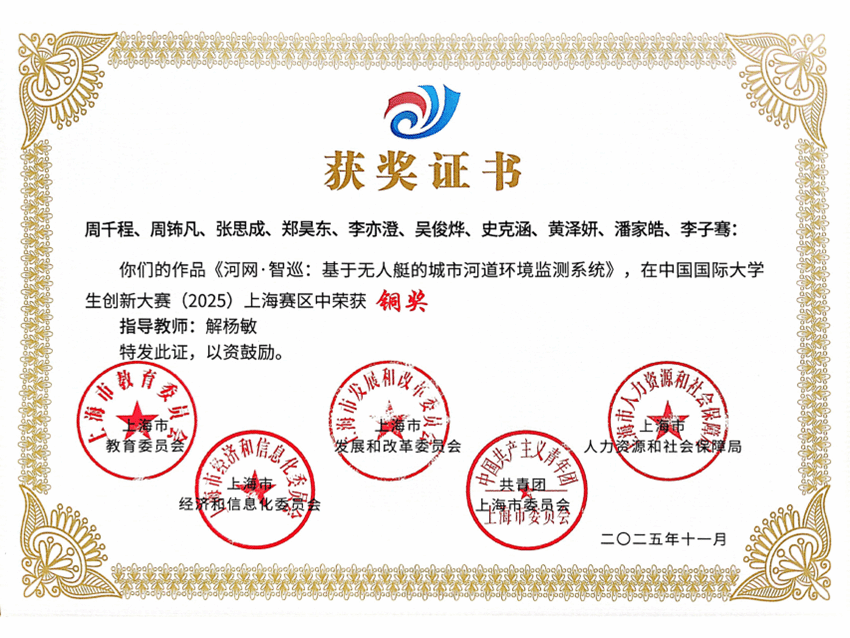
中国国际大学生创新大赛(2025)上海赛区铜奖获奖证书
此次获奖是对团队阶段性研发与工程实践成果的认可。围绕真实水环境监测需求,智行先锋队持续打磨无人艇硬件平台、自主导航、环境感知、数据传输与可视化等关键环节,逐步形成从艇端采集到岸基管理的完整技术链路。
从监测痛点出发:构建移动式河道感知平台
项目聚焦城市小微河道等场景中固定监测点覆盖有限、人工巡查响应周期较长、多源数据难以协同等问题,构建以无人艇为移动载体的环境监测方案。艇端集成定位、激光雷达、视觉感知和水质传感等模块,并通过岸基地面站集中呈现航迹、传感数据与视频信息。
围绕自主作业能力,团队持续研发GPS与IMU融合定位、视觉与激光雷达目标识别、SLAM建图、避障与路径规划等模块,并探索结合历史与实时数据开展污染热点分析和动态任务调整,让环境感知、运动控制和监测数据在同一系统中形成闭环。
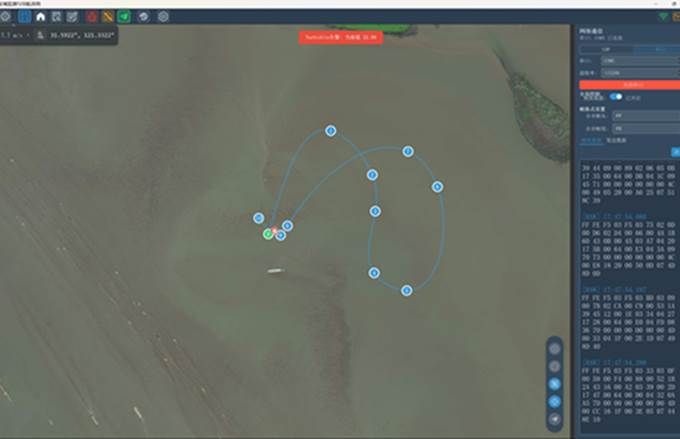
无人艇地面站任务规划与航迹可视化界面
从模块研发到系统联调:推进工程化验证
在阶段性研发中,团队对无人艇电控系统、推进系统和艇载网络持续进行工程化优化,完成电控箱结构与布线重构、定制PCB集成、推进系统升级以及UDP通信链路搭建;软件侧完成目标识别、SLAM建图、A*路径规划、PID控制、ROS2/Gazebo仿真和Qt地面站等模块的开发与联调。
项目已在上海大学泮池等水域开展多轮实艇测试,围绕视觉识别、环境建图、遥控与自主航行、数据回传等功能进行验证,并通过仿真与实艇对照不断校正算法和控制策略。面向下一阶段,团队将继续推进多艇通信与协同、污染热点分析、多场景实测和系统可靠性优化,进一步提升平台的鲁棒性与实用性。
项目名称 | 河网·智巡:基于无人艇的城市河道环境监测系统 |
赛事名称 | 中国国际大学生创新大赛(2025)上海赛区 |
获奖情况 | 上海赛区铜奖 |
项目负责人 | 周千程 |
获奖成员 | 周千程、周钸凡、张思成、郑昊东、李亦澄、吴俊烨、史克涵、黄泽妍、潘家皓、李子骞 |
指导教师 | 解杨敏 |
以赛促研,以研促用。此次获奖既是对智行先锋队前期技术积累和工程实践的肯定,也是项目继续打磨的动力。未来,团队将围绕多艇协同、智能分析与复杂水域适应能力持续迭代,推动“河网·智巡”从实验验证走向更完整、更稳定的城市水环境监测方案。
撰稿:周千程
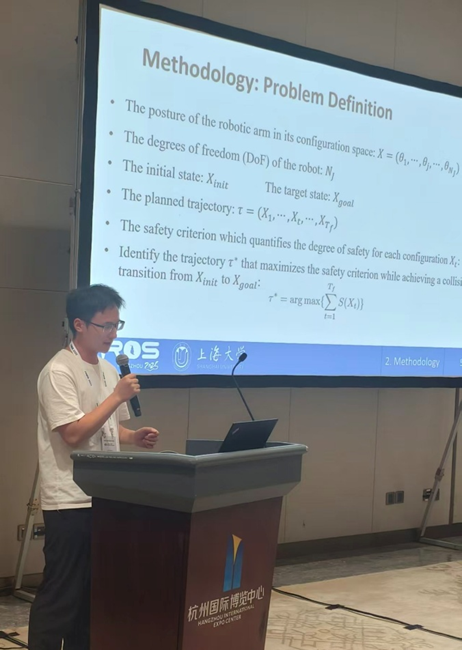
2025年10月21日,研究组解杨敏、钟玉桥、史航、杨雨生合作完成的论文《Safety-Guided RRT*: Hyperoctant Sampling-Based Path Planning with SDF-Based Robotic Representation》发表于IROS 2025,并在Robot Safety 2专题分会进行现场报告。论文提出安全引导型路径规划算法SG-RRT*,通过结合基于SDF的安全度量与超象限采样策略,引导机器人优先搜索安全的无碰撞区域,有效提高复杂环境下的路径规划成功率与轨迹安全性。
撰稿:马溶霞
2022.07 仇文玮、周济宸、赵之熙、刘晨宇、冯心宇、刘前坤、李贵泉、沈芷怡科创项目《智云协仿——网联无人系统仿真服务平台开拓者》获得2022 “互联网+”大赛本科生创意组上海市主赛道银奖,祝贺!