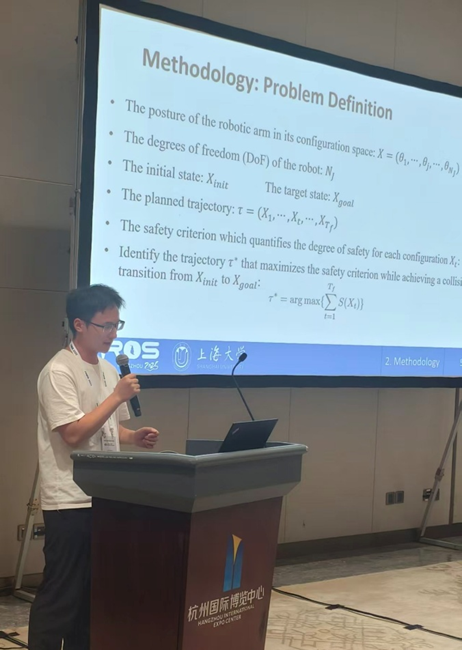
2025年10月21日,研究组解杨敏、钟玉桥、史航、杨雨生合作完成的论文《Safety-Guided RRT*: Hyperoctant Sampling-Based Path Planning with SDF-Based Robotic Representation》发表于IROS 2025,并在Robot Safety 2专题分会进行现场报告。论文提出安全引导型路径规划算法SG-RRT*,通过结合基于SDF的安全度量与超象限采样策略,引导机器人优先搜索安全的无碰撞区域,有效提高复杂环境下的路径规划成功率与轨迹安全性。
撰稿:马溶霞